Whatsapp
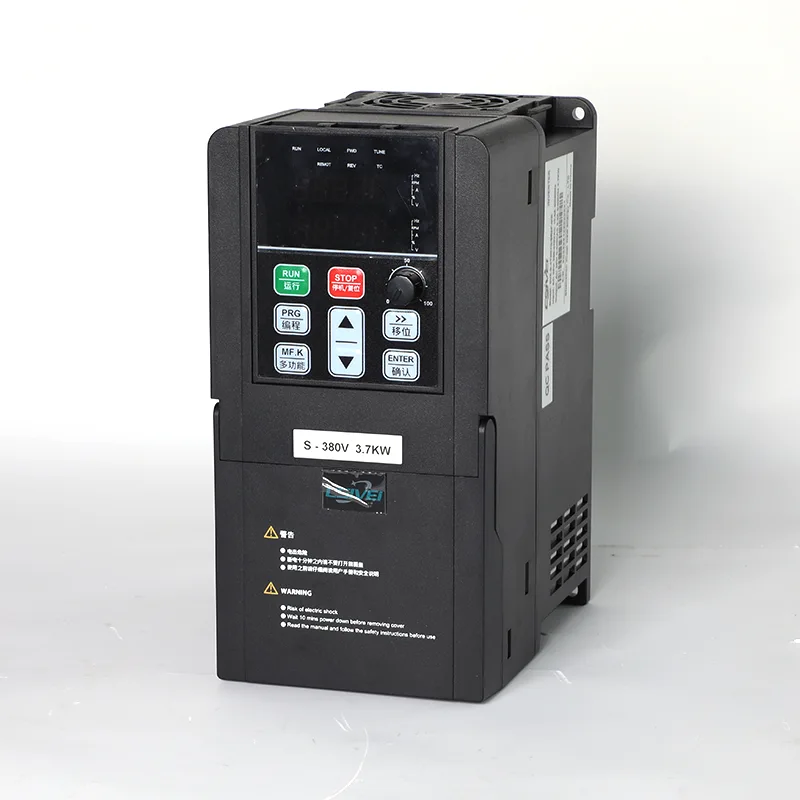
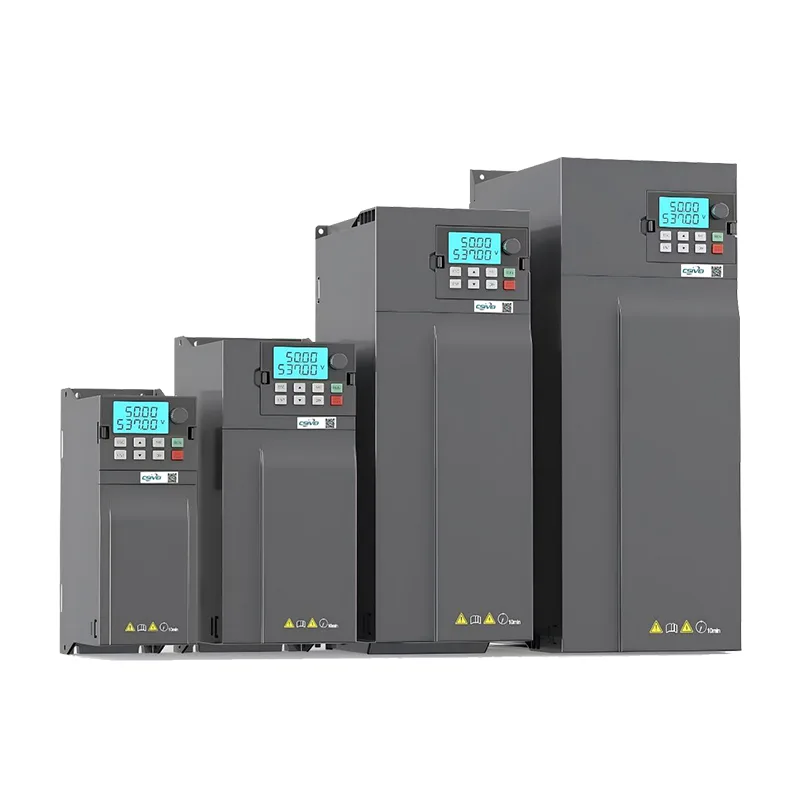
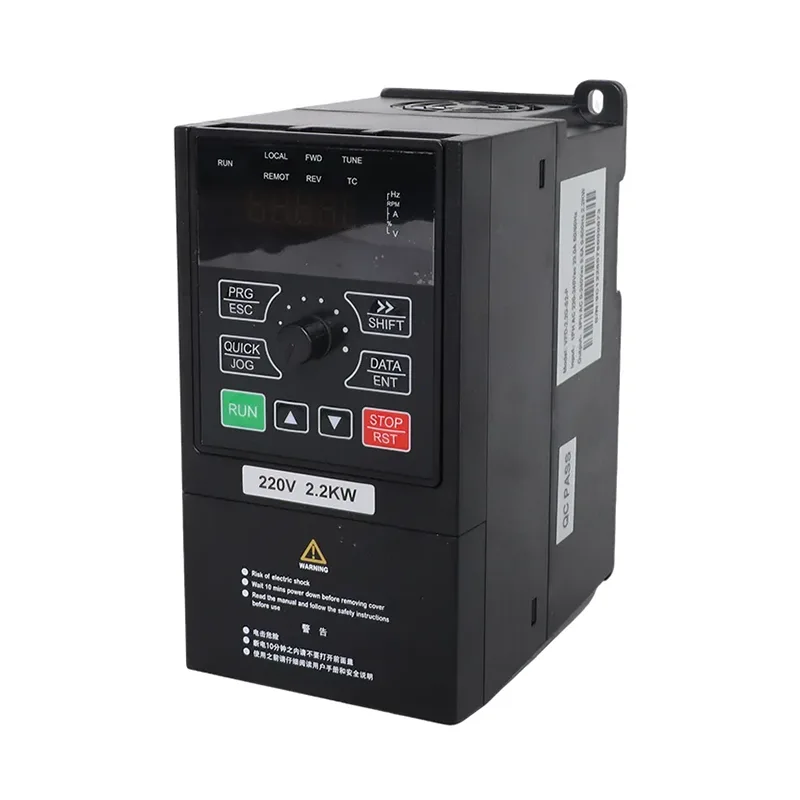
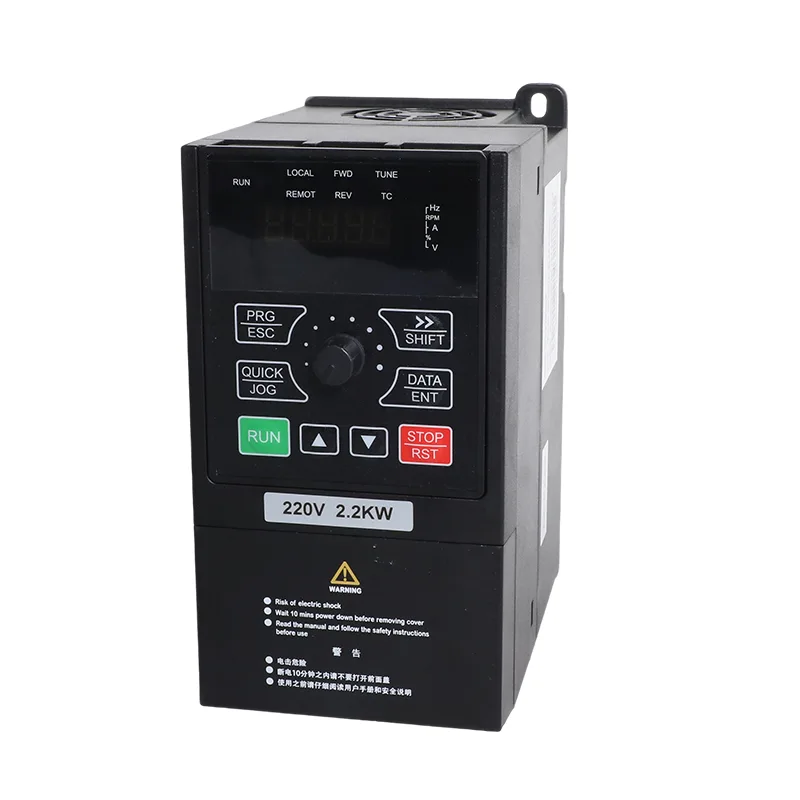
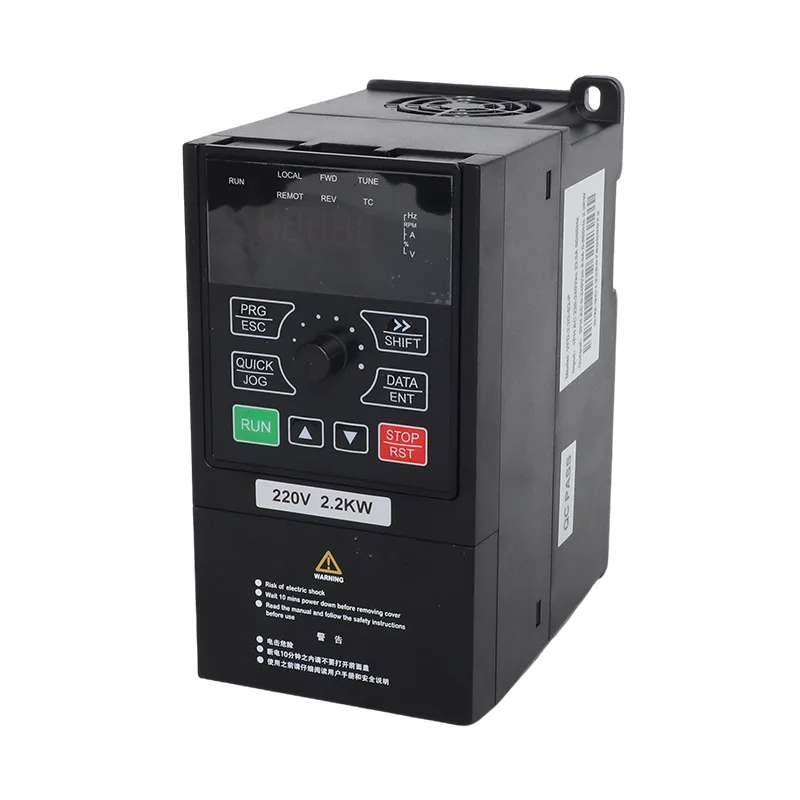
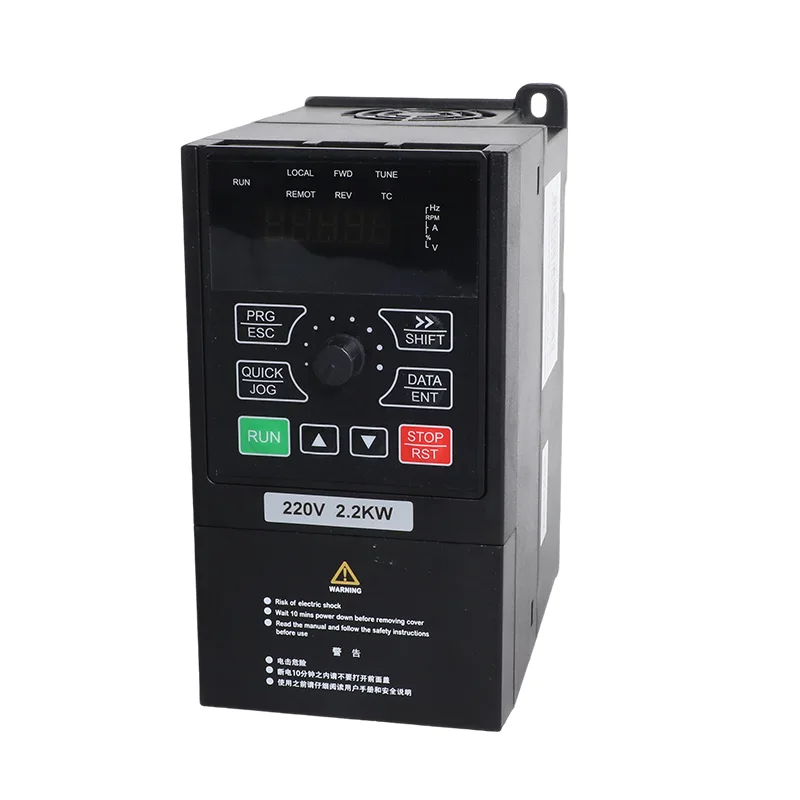
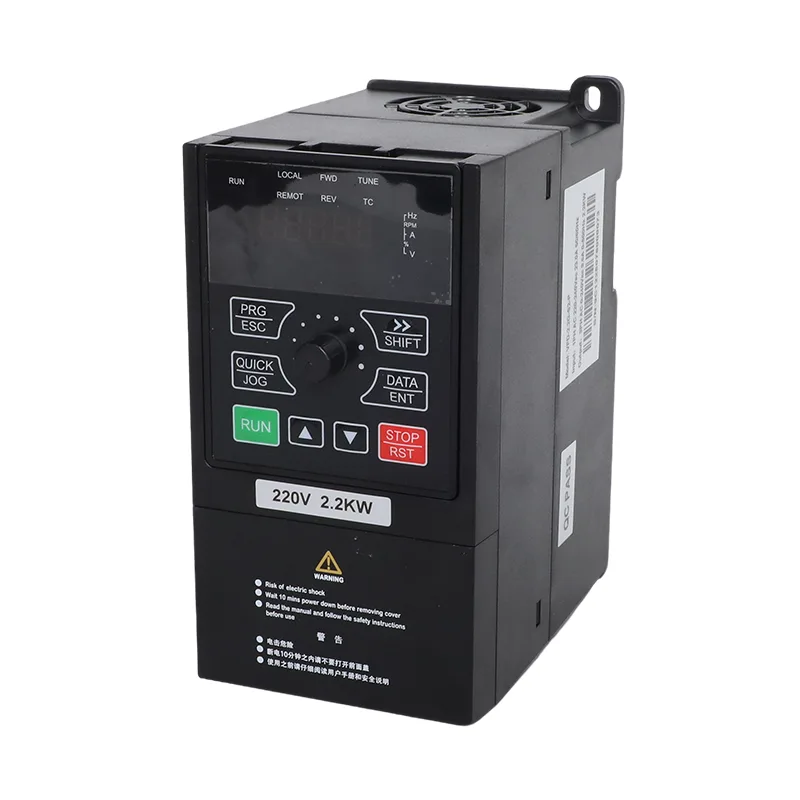
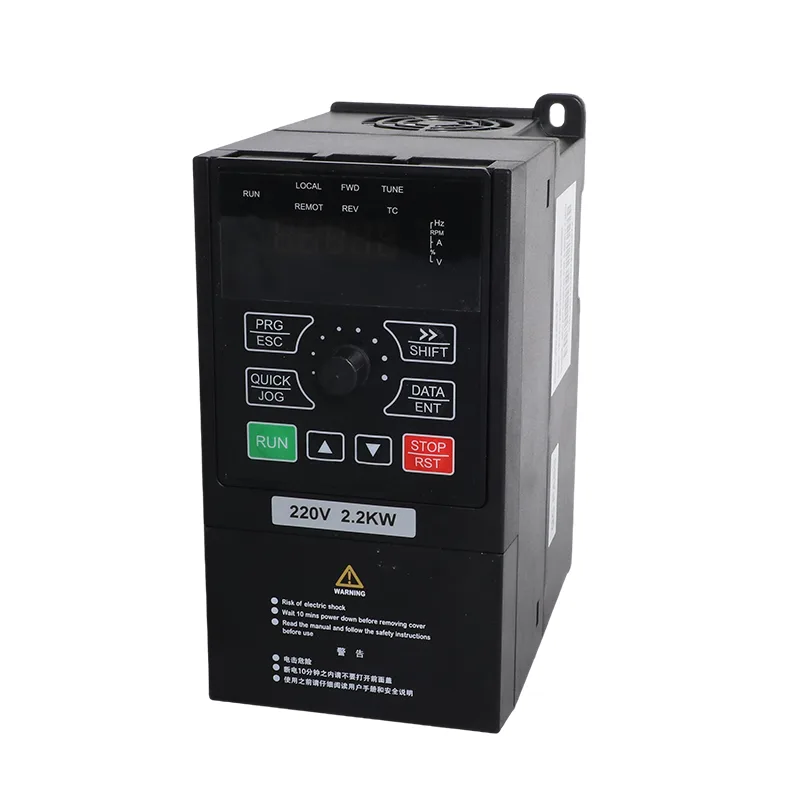
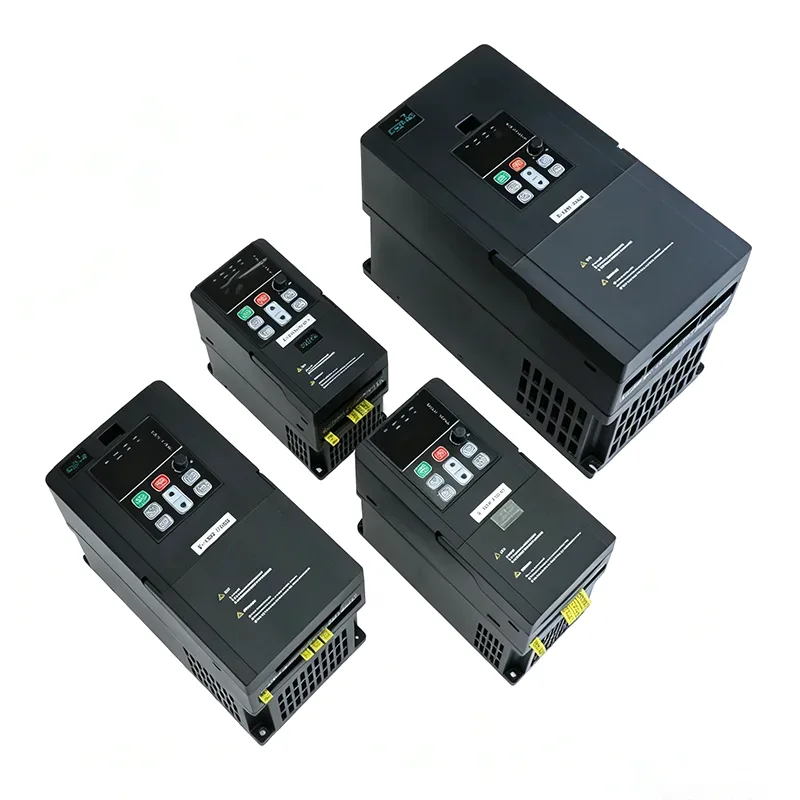
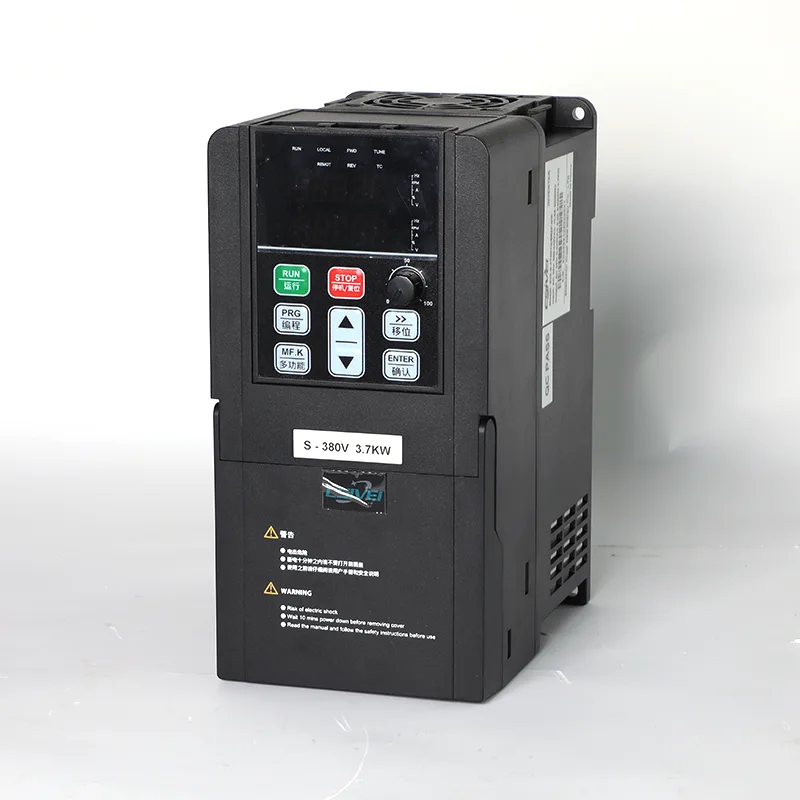
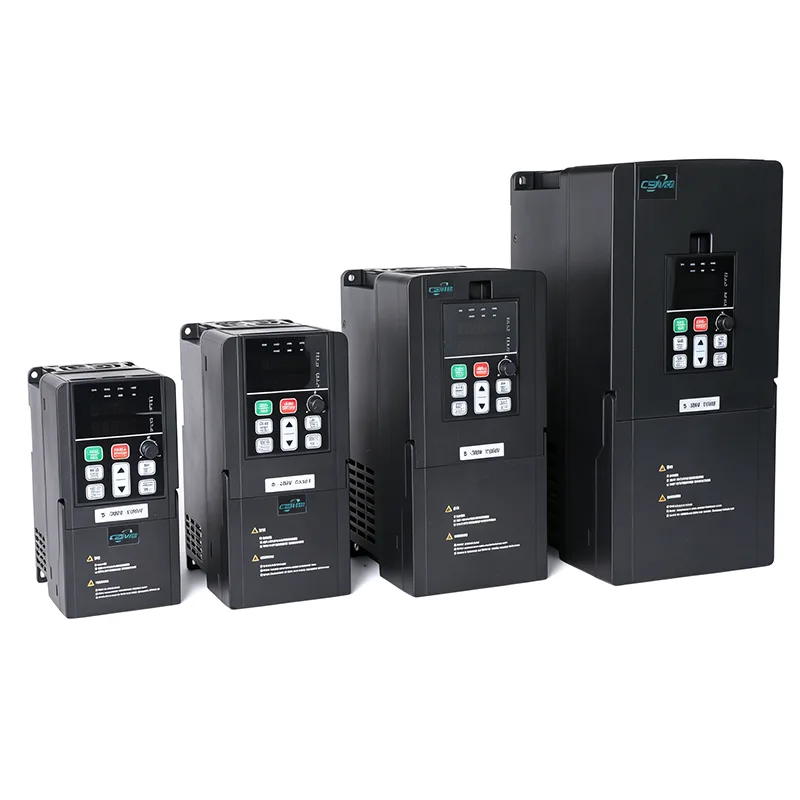
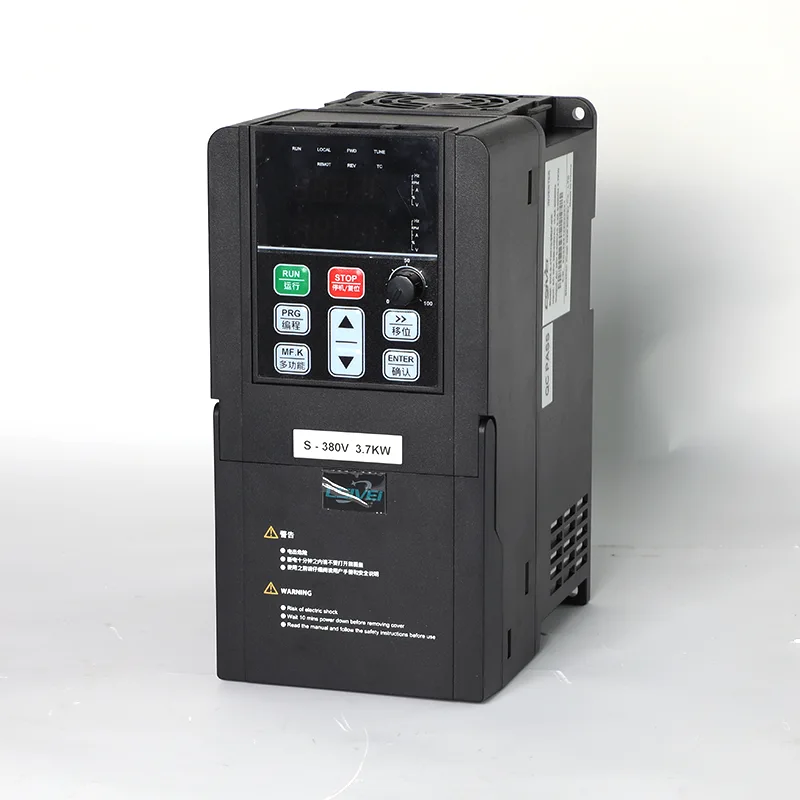
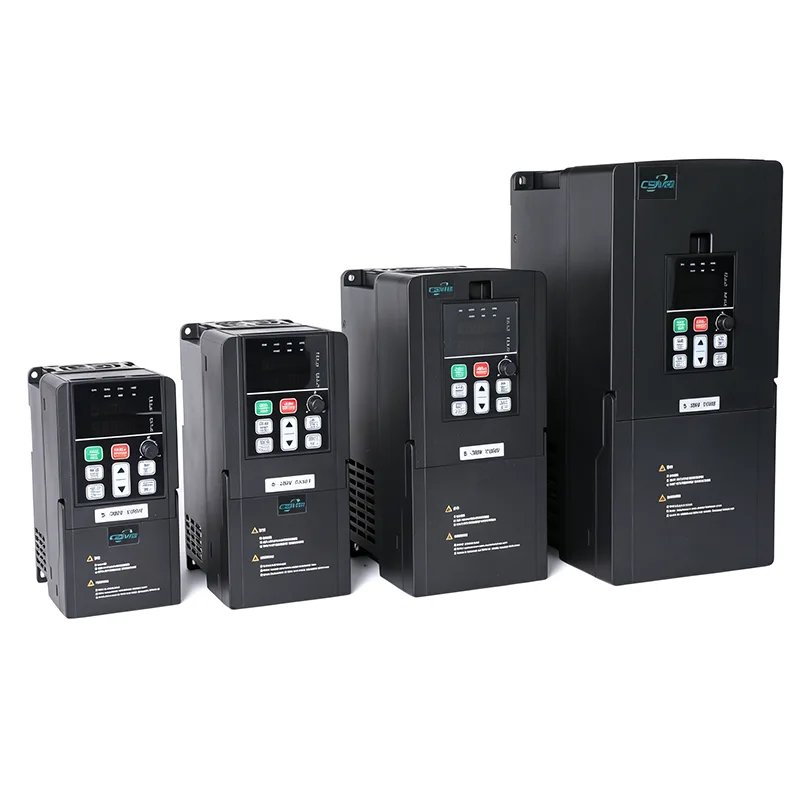
Siri CSIVEI iMaster VFD-PC10 termasuk model VFD-PC10-7.5G-T4 dan VFD-PC10-11G-T4-MK untuk aplikasi 380 V tiga fasa. Arus keluaran yang disenaraikan ialah 17 A untuk model 7.5 kW dan 25 A untuk model 11 kW. Kedua-dua penarafan digunakan dalam sistem pengepaman berkuasa solar dan aplikasi motor industri yang serasi, tertakluk kepada spesifikasi elektrik pemacu yang dipilih.
Dalam mod pam solar, Pam Suria 380V 3 Fasa 7.5kW/11kW dan VFD Penyongsang Tujuan Am menggunakan kuasa DC daripada tatasusunan fotovoltaik dan menggunakan pengesanan titik kuasa maksimum (MPPT) untuk mengawal motor mengikut input solar yang tersedia. Dalam mod tujuan umum, ia menyediakan kawalan motor frekuensi berubah-ubah untuk pam serasi dan peralatan lain. Mod pengendalian dipilih melalui parameter P8-00 mengikut aplikasi yang diperlukan dan konfigurasi yang dibekalkan.
Berbanding dengan pengawal kelajuan motor asas, fungsi PC10 yang disenaraikan juga termasuk pemantauan paras air, pengesanan terkurang beban dan pelaporan kerosakan probe. Fungsi ini berkaitan dengan sistem pengepaman di mana sumber air, tangki simpanan dan operasi pam perlu dipantau melalui pemacu.
| item | VFD-PC10-7.5G-T4 / -MK | VFD-PC10-11G-T4-MK |
| Motor berkenaan | 7.5 kW / 10 HP | 11 kW / 15 HP |
| Kapasiti nominal | 15 kVA | 30 kVA |
| Arus masukan | 18.9 A | 27.8 A |
| Arus keluaran | 17 A | 25 A |
| Voltan masukan AC | AC 3 PH 380 V (-15%) hingga 440 V (+10%) | |
| Maks. Voltan masukan DC | 900 VDC | |
| Julat Voc yang disyorkan | 550 hingga 750 VDC | |
| Julat MPPT yang disyorkan | 450 hingga 600 VDC | |
| Mulakan julat voltan | 300 hingga 900 VDC, parameter boleh laras | |
| Tahap bunyi bising | 65 dBA maks. |
Pilih model dengan membandingkan arus undian motor dengan penarafan arus keluaran penyongsang, dan bukannya bergantung pada kuasa motor sahaja. Sahkan akhiran model yang tepat, keperluan voltan input dan data papan nama yang berkenaan sebelum pemasangan.
Konfigurasi rujukan di bawah menunjukkan kuantiti modul yang disenaraikan untuk dua penarafan pemacu. Mereka menyediakan titik permulaan untuk reka bentuk sistem PV; susunan akhir mesti disahkan terhadap data elektrik modul yang dipilih, suhu minimum tapak dan keperluan pengepaman.
| Model | Modul 37±1 V, 250 W±5 Wp | Modul 45±1 V, 300 W±5 Wp | ||
| Modul setiap rentetan | rentetan | Modul setiap rentetan | rentetan | |
| VFD-PC10-7.5G-T4 | 18 | 2 | 15 | 2 |
| VFD-PC10-11G-T4-MK | 18 | 3 | 15 | 3 |
| item | Spesifikasi |
| Kekerapan dinilai | 50/60 Hz |
| Julat frekuensi input | ±5% (47.5 hingga 63 Hz) |
| Voltan keluaran | 0 kepada voltan masukan |
| Kekerapan keluaran | 0.1 hingga 500 Hz |
| Kekerapan maksimum | 0 hingga 500 Hz (kawalan SVC dan V/F) |
| Kekerapan pembawa | 0.8 kHz hingga 8 kHz, dilaraskan secara automatik untuk memuatkan (sehingga 16 kHz disokong) |
| Resolusi kekerapan | Tetapan digital 0.01 Hz; tetapan analog 0.025% daripada kekerapan maksimum |
| Mod kawalan | Kawalan vektor tanpa sensor (SVC); Kawalan V/F |
| Memulakan tork | 0.5 Hz / 150% (SVC) |
| Julat kelajuan | 1:100 (SVC) |
| Ketepatan kestabilan kelajuan | ±0.5% (SVC) |
| Kapasiti beban berlebihan | 150% undian semasa selama 60 saat; 170% selama 12 saat; 190% selama 1.5 saat |
| Peningkatan tork | Rangsangan tork automatik; peningkatan manual 0.1% hingga 30.0% |
| Keluk V/F | Lengkung linear, berbilang titik dan segi empat sama (1.2 / 1.4 / 1.6 / 1.8 / 2.0 kuasa) |
| Pemisahan V/F | Pemisahan penuh, pemisahan separuh |
| Pecutan / nyahpecutan | Lengkung Linear atau S, 0.0 hingga 6500.0 s |
| Brek DC | Mulakan frekuensi 0.00 Hz kepada frekuensi maksimum; masa 0.0 hingga 36.0 s; semasa 0.0% hingga 100.0% |
| kawalan JOG | Kekerapan JOG 0.00 Hz ke frekuensi maksimum (lalai 5 Hz); accel/decel 0.0 hingga 6500.0 s |
| PID terbina dalam | Ya, untuk tekanan, aliran atau suhu gelung tertutup tanpa pengawal luaran |
| AVR | Voltan keluaran dipegang stabil apabila voltan grid turun naik |
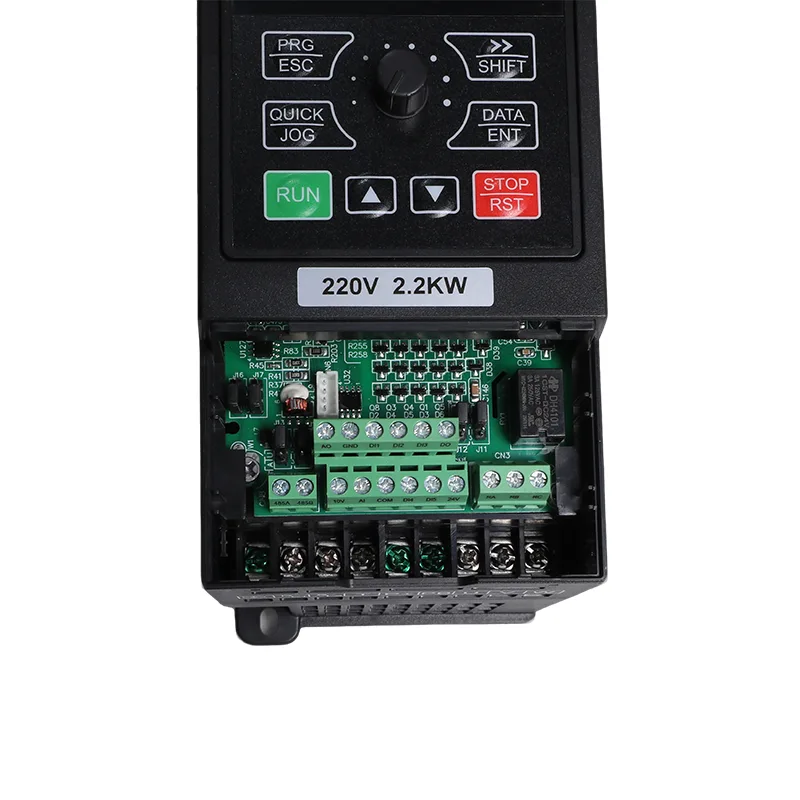
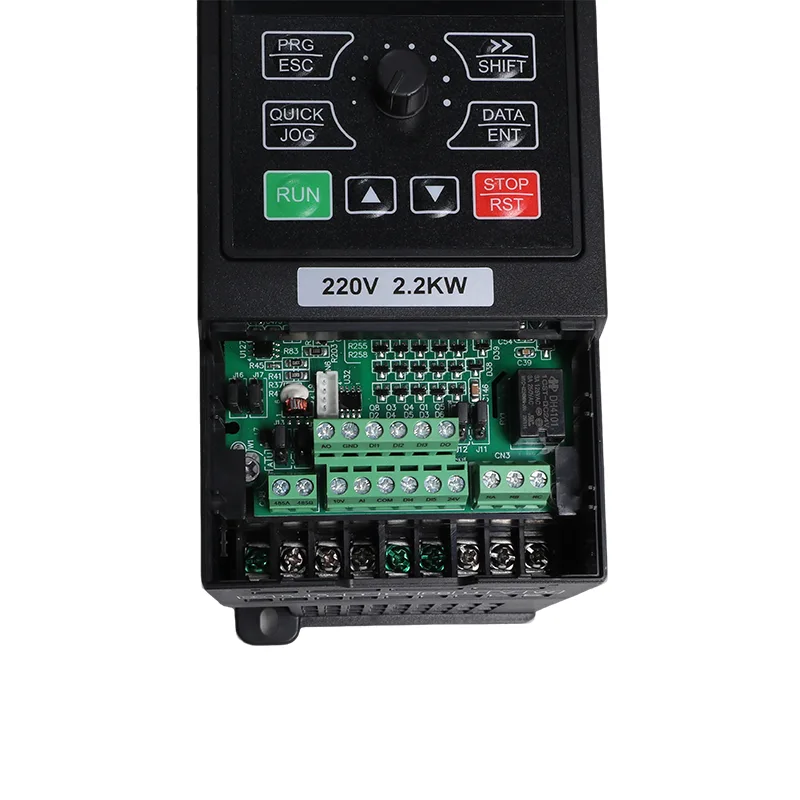
| Terminal input | 5 input digital, DI5 menyokong nadi berkelajuan tinggi sehingga 50 kHz; 1 input analog 0-10 V atau 0-20 mA; 1 input potensiometer pad kekunci |
| Terminal keluaran | 1 output nadi berkelajuan tinggi sehingga 50 kHz; 1 keluaran geganti; 1 output analog 0-20 mA atau 0-10 V |
| Komunikasi | RS485, Modbus RTU |
| Perlindungan | Pengesanan litar pintas motor semasa dihidupkan, kehilangan fasa keluaran, lebihan arus, lebihan voltan, bawah voltan, lebihan suhu, lebihan beban, terkurang beban, cahaya lemah |
| Suhu operasi | -10°C hingga 50°C; menurunkan 1% setiap 1°C melebihi 40°C |
| Suhu penyimpanan | -20°C hingga 60°C |
| Kelembapan | Di bawah 95% RH, tiada pemeluwapan |
| Ketinggian | Di bawah 1000 m; menurunkan 1% setiap 100 m dari 1000 hingga 3000 m |
| Getaran | Di bawah 5.9 m/s² (0.6 g) |
| Kepungan | IP20, pelekap dinding atau kabinet, pemasangan menegak |
| Sistem pengedaran | TN, TT |
| EMC / keselamatan | IEC 61800-3 (C3); IEC 61800-5-1 |
Maklumat siri PC10 menerangkan urutan operasi automatik untuk pemasangan yang dikonfigurasikan untuk kuasa solar dan grid. Dalam konfigurasi yang didokumenkan, parameter P8-15 memilih gelagat mod bekalan. Dengan P8-15 ditetapkan kepada 0, pemacu beroperasi pada kuasa solar apabila tersedia dan menggunakan grid mengikut logik cahaya lemah dan tukar ganti yang dikonfigurasikan.
Maklumat parameter yang dibekalkan menyenaraikan P8-16 sebagai selang operasi grid, dengan lalai selama 60 minit, dan P8-17 sebagai kelewatan yang dikaitkan dengan kembali ke operasi suria, dengan lalai selama 4 saat. Sahkan jujukan yang disokong dan lalai parameter terhadap manual untuk model yang tepat dan versi perisian tegar sebelum pentauliahan.
Untuk sistem yang menggunakan sumber sandaran AC, susunan pendawaian dan pertukaran mesti mengikut rajah litar yang berkenaan. Sahkan sama ada peralatan pensuisan luaran diperlukan; jangan menganggap bahawa penyongsang sahaja melaksanakan setiap fungsi penukaran sumber.
Untuk sistem bekalan air, pengairan dan akuakultur yang dikongsi bersama, operasi pam mungkin bergantung pada kedua-dua paras air dalam tangki simpanan dan ketersediaan air di punca. Parameter PC10 yang disenaraikan menyediakan fungsi yang berkaitan dengan pengesanan paras air, pemantauan terkurang muatan dan diagnostik kesalahan probe.
Maklumat parameter yang dibekalkan mengenal pasti P8-18 untuk pengesanan aras air AI, P8-19 untuk ambang aras penuh dan P8-20 untuk kelewatan tidur. Isyarat tahap dan ambang yang dikonfigurasikan menentukan cara pemacu bertindak balas kepada keadaan tangki yang dipantau. Jenis penderia, pendawaian dan jujukan kawalan sebenar hendaklah mengikut rajah pendawaian dan arahan parameter yang berkenaan.
Maklumat perlindungan sumber air menggunakan P8-24 untuk tahap pengesanan terkurang beban, P8-25 untuk masa pengesanan dan P8-26 untuk tetapan semula. Parameter ini adalah relevan di mana pengurangan beban motor digunakan untuk mengenal pasti kemungkinan kekurangan air atau keadaan pam yang berkaitan.
Sumber yang dibekalkan mengenal pasti P8-22 sebagai ambang pemantauan kerosakan probe dan E43 sebagai petunjuk kerosakan probe yang sepadan. Sahkan definisi penggera dan keadaan pengesanan dalam manual model yang berkaitan semasa mengkonfigurasi atau menyelesaikan masalah sistem.
Fungsi paras air dan beban terkurang bergantung pada pemilihan sensor, pemasangan dan tetapan parameter yang betul. Mereka harus ditauliahkan dan diuji di bawah syarat yang dinyatakan dalam dokumentasi produk.
Maklumat siri PC10 yang dibekalkan menyatakan bahawa arahan panel dan arahan komunikasi boleh dikekalkan merentasi kitaran kuasa. Tingkah laku mula semula sebenar hendaklah disemak terhadap sumber arahan yang dikonfigurasikan, parameter mulakan semula dan keperluan keselamatan aplikasi.
RS485 Modbus RTU disenaraikan sebagai antara muka komunikasi. Sumber mengenal pasti parameter pemantauan U0-49 sebagai status mod bekalan, dengan 0 menunjukkan operasi grid dan 1 menunjukkan operasi solar. Maklumat ini boleh digunakan oleh sistem pemantauan yang serasi selepas mengesahkan definisi daftar dan nilai status yang tersedia dalam dokumentasi komunikasi yang berkenaan.
Pemantauan jauh berguna apabila pemacu beroperasi di tangki air, stesen pengairan atau tapak lain di mana pengawal tidak dijaga secara berterusan. Persediaan komunikasi harus diuji untuk mengesahkan bahawa status yang dipaparkan sepadan dengan keadaan operasi sebenar.
Dalam mod tujuan umum, penyongsang menyediakan kawalan motor frekuensi berubah-ubah untuk peralatan yang serasi. Kaedah kawalan yang disenaraikan ialah kawalan vektor tanpa sensor (SVC) dan kawalan V/F, dengan fungsi tambahan termasuk PID terbina dalam, pecutan dan nyahpecutan boleh laras, kawalan JOG dan komunikasi Modbus RTU.
Konfigurasi tujuan umum boleh dipertimbangkan untuk aplikasi yang serasi seperti penyahairan lombong, penindasan habuk kuari, peredaran industri dan pam proses. Model mesti dipadankan dengan arus undian motor, ciri beban, keperluan pecutan dan tugas operasi.
Parameter P8-00 dikenal pasti dalam maklumat yang dibekalkan sebagai parameter pemilihan mod pengendalian. Mod hendaklah dikonfigurasikan mengikut aplikasi sebenar dan arahan untuk model yang dibekalkan. Sebarang perubahan antara pam solar dan operasi tujuan am mesti mengikut prosedur penetapan parameter dan pentauliahan yang ditetapkan.
Untuk pengepaman lubang gerudi atau air sungai ke tangki pengedaran, operasi suria pemacu dan fungsi pemantauan tahap yang disenaraikan boleh dianggap sebagai sebahagian daripada reka bentuk sistem. Penarafan motor, kepala pam, isipadu air yang diperlukan dan kawalan paras tangki hendaklah ditakrifkan sebelum pemacu dipilih.
Sistem pengairan berkongsi mungkin menggunakan pam pusat untuk membekalkan berbilang medan atau zon pengairan. Pemilihan harus mencerminkan aliran yang diperlukan, jumlah kepala dinamik, jadual operasi harian dan ketersediaan tenaga solar atau grid.
Pam pertukaran air dan edaran di tapak akuakultur boleh menggunakan kawalan frekuensi berubah-ubah di mana susunan motor dan pam adalah serasi. Jadual pengepaman yang diperlukan dan kawalan pengurusan air harus dipertimbangkan bersama dengan bekalan kuasa tapak.
Dalam mod tujuan umum, pemacu boleh dinilai untuk penyahairan lombong yang serasi, pengurusan air pit dan peralatan mengepam penindasan habuk. Sahkan penarafan motor, keadaan beban, keperluan persekitaran dan kaedah kawalan yang diperlukan untuk pemasangan tertentu.
Konfigurasi tujuan umum boleh dipertimbangkan untuk peredaran air proses yang serasi, solekan menara penyejuk dan tugas pengepaman industri yang lain. Aliran yang diperlukan, tekanan operasi dan ciri motor hendaklah dinilai sebagai sebahagian daripada reka bentuk sistem.
| item | Spesifikasi |
|---|---|
| Kekerapan dinilai | 50/60 Hz |
| Julat frekuensi input | ±5% (47.5 hingga 63 Hz) |
| Voltan keluaran | 0 kepada voltan masukan |
| Kekerapan keluaran | 0.1 hingga 500 Hz |
| Kekerapan maksimum | 0 hingga 500 Hz (kawalan SVC dan V/F) |
| Kekerapan pembawa | 0.8 kHz hingga 8 kHz, dilaraskan secara automatik untuk memuatkan; sehingga 16 kHz disokong |
| Resolusi kekerapan | Tetapan digital 0.01 Hz; tetapan analog 0.025% daripada kekerapan maksimum |
| Mod kawalan | Kawalan vektor tanpa sensor (SVC); Kawalan V/F |
| Memulakan tork | 0.5 Hz / 150% (SVC) |
| Julat kelajuan | 1:100 (SVC) |
| Ketepatan kestabilan kelajuan | ±0.5% (SVC) |
| Kapasiti beban berlebihan | 150% undian semasa selama 60 saat; 170% selama 12 saat; 190% selama 1.5 saat |
| Peningkatan tork | Rangsangan tork automatik; peningkatan manual 0.1% hingga 30.0% |
| Keluk V/F | Lengkung linear, berbilang titik dan segi empat sama (1.2 / 1.4 / 1.6 / 1.8 / 2.0 kuasa) |
| Pemisahan V/F | Pemisahan penuh, pemisahan separuh |
| Pecutan / nyahpecutan | Lengkung Linear atau S, 0.0 hingga 6500.0 s |
| Brek DC | Mulakan frekuensi 0.00 Hz kepada frekuensi maksimum; masa 0.0 hingga 36.0 s; semasa 0.0% hingga 100.0% |
| kawalan JOG | Kekerapan JOG 0.00 Hz ke frekuensi maksimum (lalai 5 Hz); accel/decel 0.0 hingga 6500.0 s |
| PID terbina dalam | Ya, untuk tekanan, aliran atau suhu gelung tertutup tanpa pengawal luaran |
| AVR | Voltan keluaran dipegang stabil apabila voltan grid turun naik |
| Terminal input | 5 input digital, DI5 menyokong nadi berkelajuan tinggi sehingga 50 kHz; 1 input analog 0-10 V atau 0-20 mA; 1 input potensiometer pad kekunci |
| Terminal keluaran | 1 output nadi berkelajuan tinggi sehingga 50 kHz; 1 keluaran geganti; 1 output analog 0-20 mA atau 0-10 V |
| Komunikasi | RS485, Modbus RTU |
| Perlindungan | Pengesanan litar pintas motor semasa dihidupkan, kehilangan fasa keluaran, lebihan arus, lebihan voltan, bawah voltan, lebihan suhu, lebihan beban, terkurang beban, cahaya lemah |
| Suhu operasi | -10°C hingga 50°C; menurunkan 1% setiap 1°C melebihi 40°C |
| Suhu penyimpanan | -20°C hingga 60°C |
| Kelembapan | Di bawah 95% RH, tiada pemeluwapan |
| Ketinggian | Di bawah 1000 m; menurunkan 1% setiap 100 m dari 1000 hingga 3000 m |
| Getaran | Di bawah 5.9 m/s² (0.6 g) |
| Kepungan | IP20, pelekap dinding atau kabinet, pemasangan menegak |
| Sistem pengedaran | TN, TT |
| EMC / keselamatan | IEC 61800-3 (C3); IEC 61800-5-1 |
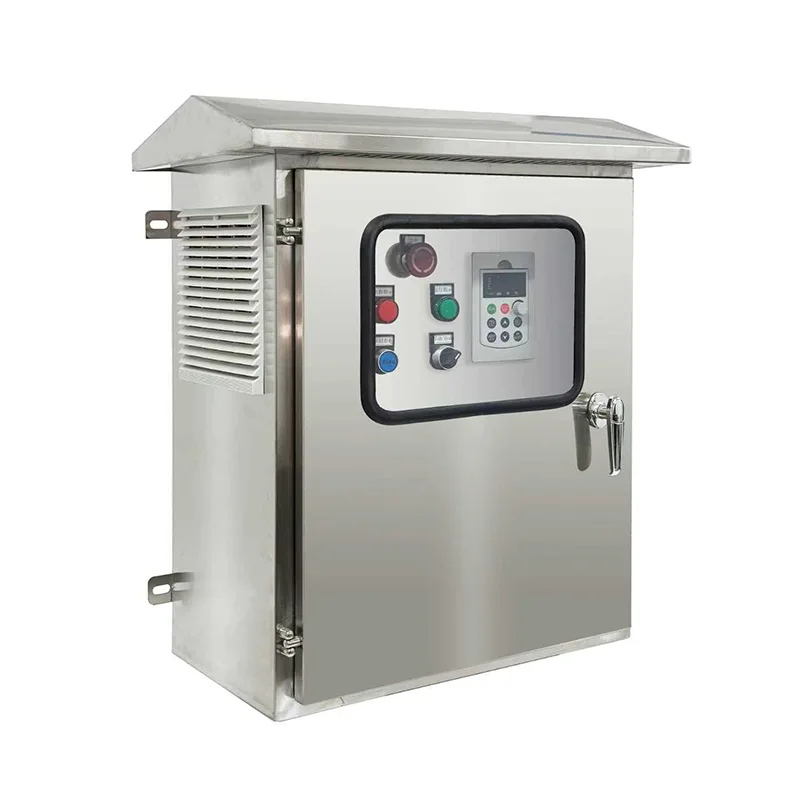
Kepungan diberi penarafan IP20 dan tidak memberikan perlindungan terhadap kemasukan air. Pemacu hendaklah dipasang dalam persekitaran tertutup atau pelindung yang sesuai dengan pengudaraan yang mencukupi dan mengikut keperluan suhu, kelembapan dan pemasangannya.
Konfigurasi rujukan yang dibekalkan menentukan tiga rentetan 18 modul yang dinilai pada 250 Wp atau tiga rentetan 15 modul yang dinilai pada 300 Wp. Susunan ini sepadan dengan 54 modul atau 45 modul, masing-masing, dan kuasa tatasusunan nominal yang dikira sebanyak 13.5 kWp dalam mana-mana kes. Reka bentuk rentetan akhir mesti disahkan terhadap lembaran data modul, suhu minimum tapak dan had voltan DC penyongsang.
Spesifikasi yang dibekalkan menyenaraikan tahap hingar maksimum 65 dBA. Sama ada rawatan akustik tambahan diperlukan bergantung pada lokasi pemasangan, akustik bilik, peralatan pengendalian dan keperluan bunyi yang berkenaan. Pertimbangkan persekitaran pemasangan apabila meletakkan pemacu di dalam bangunan yang diduduki atau bilik peralatan tertutup.
Konfigurasi tujuan umum hendaklah dipadankan dengan jumlah beban dan kaedah kawalan yang disokong. Untuk aplikasi kawalan vektor, sahkan susunan motor yang berkenaan dalam manual. Menjalankan berbilang motor dari satu pemacu memerlukan arus gabungan untuk kekal dalam penarafan pemacu dan setiap motor mempunyai perlindungan beban lampau yang sesuai. Ikut arahan pengilang untuk mod kawalan yang dipilih.
Maklumat yang dibekalkan mengenal pasti parameter pemantauan U0-49 sebagai penunjuk mod bekalan, dengan 0 mewakili operasi grid dan 1 mewakili operasi solar. Parameter boleh dibaca melalui Modbus RTU jika disokong. Sahkan definisi daftar dan tetapan komunikasi terhadap manual yang berkenaan sebelum menyepadukannya ke dalam sistem pemantauan jauh.
Pastikan heatsink dan kipas penyejuk bersih daripada habuk, periksa terminal dan sambungan pendawaian mengikut jadual penyelenggaraan, dan pantau suhu dan pengudaraan persekitaran. Julat suhu operasi yang disenaraikan ialah -10°C hingga 50°C, dengan penurunan nilai melebihi 40°C. Panduan ketinggian yang dibekalkan juga menentukan penurunan nilai melebihi 1000 m. Ikut arahan model yang tepat untuk selang waktu pemeriksaan dan prosedur penyelenggaraan.
Tidak. Maklumat siri PC10 yang dibekalkan menyenaraikan mod pam solar dan mod penyongsang tujuan umum. Operasi pam solar termasuk MPPT dan fungsi perlindungan berkaitan pengepaman yang didokumenkan, manakala operasi tujuan umum menyokong kawalan motor SVC atau V/F, PID dan Modbus RTU. Parameter P8-00 dikenal pasti sebagai parameter pemilihan mod. Sahkan tetapan yang dibenarkan dan prosedur perubahan mod dalam manual khusus model.


Alamat
No. 3788, Jalan Liujiang, Pekan Liushi, Bandar Yueqing, Bandar Wenzhou, Wilayah Zhejiang, China
Tel
E-mel
Jika anda mempunyai sebarang pertanyaan tentang sebut harga atau kerjasama, sila e-mel kepada kami di sanchia@csivei.com atau gunakan borang pertanyaan berikut. Wakil jualan kami akan menghubungi anda dalam masa 24 jam. Terima kasih kerana berminat dengan produk kami.
WhatsApp:8615705777705